ここ数日ですが、久しぶりに2冊のラジコン雑誌を買いました。
特にめぼしい車があったわけではなく、
(とはいえ新型のエンジン1/8レーシングは興味ある。いいなぁ。)
とある人物の特集でした。
その人は広阪正美さん。
RC界ではまさに帝王と呼ぶにふさわしい経歴の人です。
その彼が、3月でレースから引退するという記事でした。
初めてその人を知ったのは86年だったかな、ラジコンマガジンで
天才と評されていました。
その後株式会社YOKOMOに移籍し、電動RCの頂点である1/12レーシング、
1/10 2wd,4wdバギー、1/10ツーリングで世界選手権を何度も優勝しました。
また、彼は非常に気さくで人格者でもありました。
私は実際に彼と91年に谷田部アリーナというサーキットでお会いして、非常に感動しました。
本当に笑顔で気さくに話してくれる人でした。
彼のトレーニングはすさまじく、テクニックは神技といってもいいでしょう。
本当にアマデウスです。
なにせ、ランダムに走る沢山の車のおもちゃの間をすり抜ける、
車ではなく、鏡を見て操縦する(これは左右反転するので凄く難しい。)
確か草レースではバック走行で、一位になるなどetc。
それらを楽しそうにやるんですから…。
偉人とは彼のような人を言うんでしょうね。
そんな彼が、ここ最近自分のイメージどおりに走れなくなったそうです。
速い人は速く走るイメージを持っており、それを実践できるのが速い人です。
彼はそれ以上に速いイメージを持っていたのですが、それが実践できなく、
ズレが生じてきたそうです。
引退を決め、今後彼はラジコンレースのイベントを盛り上げるような
企画をして行きたいと語っていました。
広阪さん、本当におつかれさまでした。
でもまだプロポを握っていてください。
RCにも殿堂があれば、間違いなく入るだろうなぁ。
なんたって、偉大な世界チャンプなんだから。
2009年3月24日火曜日

2009年3月23日月曜日
巷で有名なロボQを分解
タカラトミーさんのロボQを分解してみました。


マイコンは基板直付け。ASICかな?

筐体右側のビス一本でバラバラ。さすが。
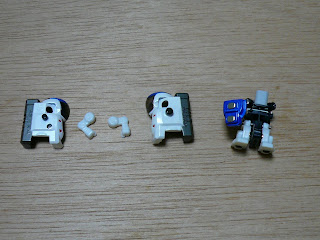
アクチュエータはコバルトマグネット(多分)と電磁石。


メイン基板。電磁石のコイル線が非常に細い。量産性どうなのって感じ?


気になるのは、このサイズでバッテリーをどうしてるか、センサーはどうやってるのか
などなど。
まずはコントローラから分解。


マイコンは基板直付け。ASICかな?
さていよいよロボQ本体。

筐体右側のビス一本でバラバラ。さすが。

アクチュエータはコバルトマグネット(多分)と電磁石。


メイン基板。電磁石のコイル線が非常に細い。量産性どうなのって感じ?
マイコンはやはり直付け。これもASIC?

中央の銀色がリチウムイオンバッテリー。
こんな小さいのを作れるのはさすが。


センサーはIRセンサーと発光部で行なっているみたい。
IRセンサーの受光範囲が非常に広いってことかな。
当初は発光部内に受光部が一緒だと思ってたけど、
リード線が2本なのを見ると発光機能しかなさそう。

IR受光部。ブレててすんません。
白いカバーの中にあります。

量産世界最小二足歩行ロボットというだけあって、
色々な最小化の技術がてんこ盛りです。
さすがと感心するしかないですね。
とても参考になります。
2009年3月15日日曜日
2009年度第3回ROBO-ONE Mtg議事録
最近、ブログの更新が遅れています。反省反省。
それはそうと今日は本年度第3回のROBO-ONE Mtg。
そろそろ改名しないとなぁと思う今日この頃。
今日の参加メンバーはI氏、O氏、K氏。
T氏は次々回以降に参加かな。まずは来週が無事におめでたであることを祈ります。
早速議事録。
先にゲームお疲れ様。
やっぱりカタンは数字プレートを最後におくのが一番面白いですね。
K氏はちょっと数字プレートとサイコロ運に恵まれませんでしたね。
残念。
6面2diceだと期待値が7の次に6,8が良くなるのでどうしてもここで左右されちゃう。
私は今日初めて1勝しました。あとはもうちょっとのところでしたが。
SWはみんな5人が揃った時でしょうか。
その頃はきっとグループSNEのリプレイ⑤が出ていて、
私の今回作ったシナリオネタが後出し被りになるんだろうなぁ。くぅ~クヤシイ(笑)。
それはさておき、真面目にMtgの議事録。
今日はK氏が参加しているので、前回の続きでダイナミックドベースド歩行機の
製作を再体験してもらい(前回モデルを見て一緒に検討)、
サーボモータによる平地歩行のポイントを纏めました。
まずはダイナミックドベースド歩行の検討残項目である重心の位置ですが、
やじろべえの重心位置はあまり影響が無いようです。
ただ腕が長すぎると横に転んでしまいますが。
平地歩行機ではとりあえずやじろべえ構造もサーボモータによる横方向の重心制御も
しない方向で進めます。
それと一番重要なポイントは足の重心の位置です。
この位置がかかとにあるべきか、つま先にあるべきかで振り子の静的バランスが決まります。
理想はかかとに重心があり遊脚が少し斜め前になることですが、
かかとに重心が来るとつま先に重心がこなくなり、つま先だけ持ち上がって反対脚が
遊脚にならなくなる可能性が出ます。
なので今回はつま先にサーボモータを置くことにしました。
ただ、かかとにサーボを置いたモデルも平行で検討します。
それとつま先立ち状態の時、支持脚が前に転ぶようつま先裏を半月形状にします。
かかともつま先より少し高い状態になるよう山を設けます。
静的状態で前に倒れるようなイメージ。
今回はそんな感じでモデルを作成していく方向です。
(あ、でもかかとにサーボがあってもいいような気がしてきたw)
で、皆さんに課題。
このモデルを具体的に製作できるよう、デザインをイメージしてください。
それと忘れてましたが、何をきっかけにしてつま先を持ち上げるか、を考えてください。
つまり接地センサーですね。単純にはスイッチでいいと思いますが。
私はある程度回路図を描いておこうと思います。
(とはいえ電源回路とマイコン、スイッチとサーボのI/Oですが。)
マイコンは何使おうかな?PIC?AVR?
ここも某誰か氏にアドバイスをもらいながら考えましょう。
ソフトも考える必要ありですね。
マイコン用のC言語(かな?)を学びながら考えましょう。
(私もやりたいのですが、先にVHDLでFPGA基板を完成させたいのでちょっと余裕がない…。
けどまだ時間制約が少ないから、片付けたら着手したいです。)
そんな感じで製作にシフトしていきましょう。
それでは!
2009年2月15日日曜日
2009年度第2回ROBO-ONE Mtg議事録
今日は2009年度第2回目のROBO-ONE Mtgでした。
皆さんお疲れ様。
T氏、K氏は都合により不参加、また次回宜しくです。
リベンジカレーはジャガイモの処理と投入タイミングをぎりぎりまで待ったので
煮崩れしませんでした。でもちょっと焦げ臭いような。
鍋に焦げが付いてクセになってるのかもしれません。
それはさておき、今日のお題は
「ダイナミックドベースド歩行のLEGOモデルを作ってみよう」
でした。
というのも、私が最初に組んだもののノウハウは私自身しか体験していないので
実際にみんなで考えてもらおうという趣旨でした。
そんなわけでO氏、I氏に組んでもらいました。
O氏のモデル初期(通称:おかもちシステム)
O氏改良版
I氏システム(初期)
I氏システム(改良版)
改良が進むとなかなかいい感じになってきます。
今日の検討で判明したことは
・左右脚幅は狭いほうがいい。→1点に近い設置により左右のゆれが大きくなる。
・足裏の形状は弧を描くように、設置面積が少ないほうがよい。
・前後バランスが重要。→坂道のため、前過ぎると転倒し後ろ過ぎると止まってしまう。
・脚の前後の振幅と左右の振幅は大きいほうが良い。
→左右の振幅と前後の振幅は時間的に関係があるため。歩幅が大きくなる。
・脚の長さは前進するための重心に影響する。
→長い=重心高=前進力大=前後バランスに影響
・要検討事項として、重りの位置の上下でどういう影響が出るか?
です。
2足歩行ロボットをしている人から見ると当たり前のように見えますが、
これは制御系が構造に内在してフィードバックしているものなので、
難しいです。(つまり外から制御していない。)
次回はT氏、K氏にも体験してもらって、平地の場合の条件を纏めようと思います。
その後のゲームはカタンを久しぶりにやりました。
久々だとルールを忘れていて、とんでもない状態になりました。
非常に笑えました。
次回も宜しくです。
p・s
FPGAのPWM波発生基板をMtg前にいじっていたのですが、難航してます。
FPGAに書き込むファイルがうまく生成できなく、ハマってます。
2009年2月6日金曜日
大阪から帰還
久しぶりのアップです。
サボってたわけではないのですが…。
今日、大阪に行ってきました。
初の大阪探索です。
(仕事では行った事があるのですが、探索したのは初めてなのです。)
いや、目的は大阪産業創造館で行なわれたロボットの制御についての講義ですが。
と言うわけで、道頓堀。

かに道楽

グリコ

起床は朝4:00、出発も4:45…。眠い。
しかも鬱の薬を飲むのを忘れ、気が付いたのは新幹線の中orz。
今日の講義、ちゃんと聴けるのか?と頭痛しながら考えてました。
しかし講義が始まると、凄い集中しますね。
これらの写真を見ると、あー大阪って異次元じゃないんだ。存在するんだと納得。
この辺で肝心の講義の話。
講師は立命館大学の川村教授と、大阪大学の石黒教授。
(石黒教授はご自身のアンドロイド製作で有名です。本当にそっくり。)
テーマはロボットの制御についてです。
目的はそれぞれ違うのですが、向かっているところは、
現在の複雑な制御工学ではなく、もっと簡単に多関節リンクを制御できないか?
更にいえば人間のように複雑な計算無しで、ある程度の正確な制御が行なえないか
と思われます。
講義対象が専門分野の人ではなく、企業の方主体でしたので難しい数学は抜きでしたが、
聴き応えはありました。
まず川村教授の講義、研究内容ですが、
ずばり現在の制御工学はパラメーターが多く、方程式も多くなるので、そこからの脱却です。
必要なパラメーターを絞り、ヤコビヤン行列を使うことで位置誤差を無くしていき、
フィードバック制御とフィードフォワード制御で高精度化していくそうです。
書いてて自分でも訳解らなくなりそうですが。
結果パラメータとして、ヤコビヤン行列を含んだ制御式で駆動トルクを求めれば、高精度制御が出来るそうです。
(ヤコビヤン行列、う~ん確か解を求める為の逆行列だったっけ?後で高校の教科書見ないと。)
これを使うことにより、リンクの長さ、角度、更には外乱といったパラメータを配慮せずに、
リンクの位置範囲内で制御できるそうです。
次に石黒教授の講義ですが、
目的は、生物生体系を模倣することで社会をシステム的にエコロジーにするのが大学の目的で、
その一環として、ロボットの制御にこの系を模倣したそうです。
内容ですが、生物にはゆらぎノイズというものがあり、それを積極利用することで、
ある程度正確な制御をする、ということです。
原理ですが、生物のゆらぎノイズを制御系に注入し目的に近づけたらノイズを小さくすることで
制御精度を高めるそうです。
実際に人間の腕のリンクと筋肉を模倣したモデルでこの実験を行い、
最初はでたらめに手が動いていたのですが、数秒後には手先が円を描くようになってました。
これはすごいなと思いました。
従来だと先にも書いたように、リンクの長さ、角度、外乱といったありとあらゆるパラメータを
いれないと制御は出来ないのでしたが、
この場合、モデルのパラメータは一切関係なく、ただノイズを注入して数回経験させれば狙った通りに
制御できるのです。
私は以前、制御工学の本を読んだときに、人間はここまで凄い演算はしていない、もっと簡単な
制御があるはずだと思っていましたが、答えはみつかりませんでした。
感覚的に外乱を含むことを許し、ある程度目的位置を出せば問題ないかなとか考えていましたが、
その実際の答えを垣間見た気がしました。
遺伝的アルゴリズムと何が違うのかとツッコンでみましたが、どうやらこれは
その原理解明的な内容らしいです。
突然変異による世代交代もゆらぎノイズとして含んでいるようです。
恐らくゆらぎノイズはカオス的で、あるパラメータになると目的に収束する性質を
利用しているのだと思います。
(朝の新幹線で非線形をかじったが、やっぱり付け焼刃で完全には解ってない…。)
この内容は私の作りたい小型二足歩行ロボット
(世界最小は某おもちゃメーカーさんに先どられましたが。)
にぜひ盛り込みたいと考えています。
まだ解りきっていないところが多すぎるので、私自身のツッコみどころは満載でしたが、
非常に実になる、刺激的な講義でした。
登録:
投稿 (Atom)